Modello LaTeX per la relazione di laboratorio
Un modello LaTeX gratuito per la relazione di laboratorio con tutte le sezioni, dall'abstract ai riferimenti. Unità, tabelle di dati e grafici risultano coerenti e professionali.
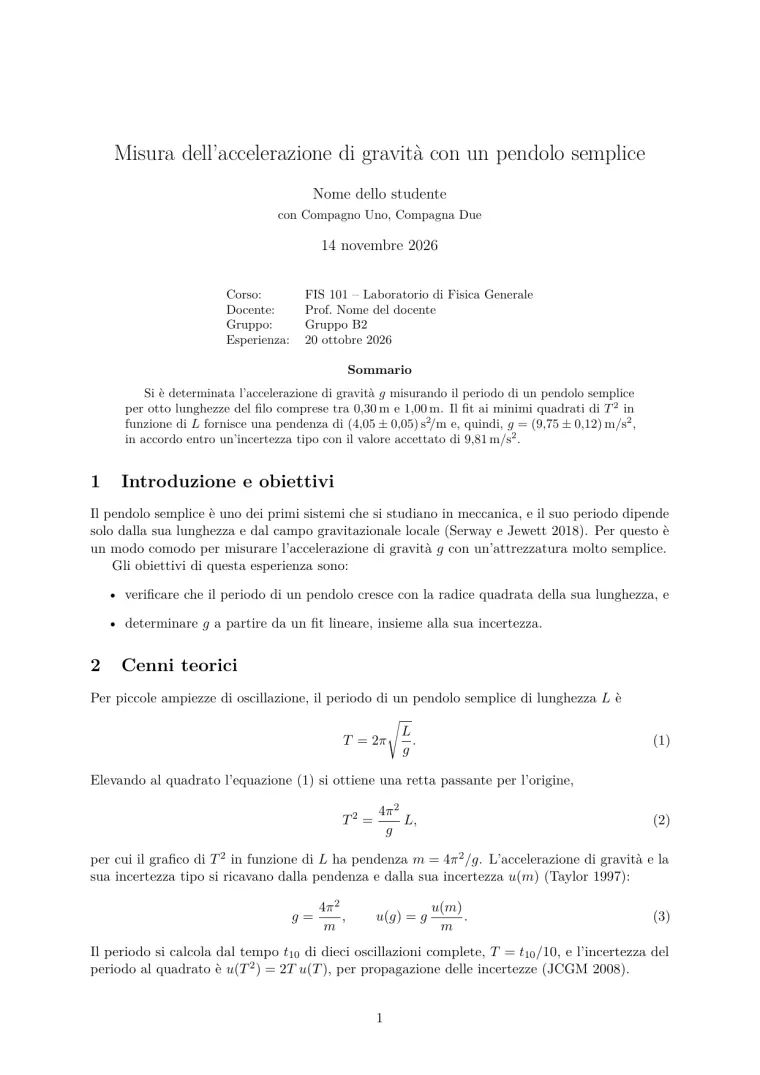
Apri l'editor Torna ai modelli
Codice LaTeX
% Modello di relazione di laboratorio: una breve relazione scientifica nella classe article.
% Include un esempio completo (misura di g con un pendolo semplice) per farti vedere come funziona
% ogni parte. Sostituisci il testo, la tabella e i dati del grafico con i tuoi.
\documentclass[a4paper,11pt]{article}

\usepackage[T1]{fontenc}
\usepackage{lmodern}
\usepackage[italian]{babel}
\usepackage[margin=2.5cm]{geometry}
\usepackage{microtype}
\usepackage{amsmath}
\usepackage{booktabs}
\usepackage{graphicx}  % serve solo se includi immagini con \includegraphics
\usepackage{siunitx}
\usepackage{pgfplots}
\usetikzlibrary{babel}
\usepackage{csquotes}
% Bibliografia: i riferimenti sono in references.bib; citali con \parencite{chiave} o \textcite{chiave}
\usepackage[backend=bibtex,style=authoryear]{biblatex}
\usepackage[hidelinks]{hyperref}

\addbibresource{references.bib}
\pgfplotsset{compat=1.18}
\pgfkeys{/pgf/number format/use comma}
% Unità e numeri: \qty{9.81}{\metre\per\second\squared}, \unit{\metre}, \num{1.2e3}
\sisetup{uncertainty-mode=separate, per-mode=symbol, output-decimal-marker={,}}

% ---- Dati della relazione: modificali ----
\newcommand{\reporttitle}{Misura dell'accelerazione di gravità con un pendolo semplice}
\newcommand{\student}{Nome dello studente}
\newcommand{\partners}{Compagno Uno, Compagna Due}
\newcommand{\course}{FIS 101 -- Laboratorio di Fisica Generale}
\newcommand{\instructor}{Prof.\ Nome del docente}
\newcommand{\labgroup}{Gruppo B2}
\newcommand{\experimentdate}{20 ottobre 2026}

\title{\reporttitle}
\author{\student\\[2pt]\small con \partners}
\date{\today}

\begin{document}

\maketitle
\begin{center}
  \small
  \begin{tabular}{@{}ll@{}}
    Corso: & \course \\
    Docente: & \instructor \\
    Gruppo: & \labgroup \\
    Esperienza: & \experimentdate \\
  \end{tabular}
\end{center}

\begin{abstract}
  % Riassumi l'obiettivo, il metodo, il risultato numerico principale con la sua incertezza e la conclusione.
  Si è determinata l'accelerazione di gravità $g$ misurando il periodo di un pendolo semplice per otto
  lunghezze del filo comprese tra \qty{0.30}{\metre} e \qty{1.00}{\metre}. Il fit ai minimi quadrati di
  $T^2$ in funzione di $L$ fornisce una pendenza di \qty{4.05(5)}{\second\squared\per\metre} e, quindi,
  $g = \qty{9.75(12)}{\metre\per\second\squared}$, in accordo entro un'incertezza tipo
  con il valore accettato di \qty{9.81}{\metre\per\second\squared}.
\end{abstract}

\section{Introduzione e obiettivi}
% Spiega di cosa tratta l'esperienza, perché è importante e che cosa ti proponi esattamente.
Il pendolo semplice è uno dei primi sistemi che si studiano in meccanica, e il suo periodo dipende
solo dalla sua lunghezza e dal campo gravitazionale locale \parencite{serway2018}. Per questo è un modo comodo per
misurare l'accelerazione di gravità $g$ con un'attrezzatura molto semplice.

Gli obiettivi di questa esperienza sono:
\begin{itemize}
  \item verificare che il periodo di un pendolo cresce con la radice quadrata della sua lunghezza, e
  \item determinare $g$ a partire da un fit lineare, insieme alla sua incertezza.
\end{itemize}

\section{Cenni teorici}
% Includi solo la teoria necessaria per capire i risultati e numera le equazioni a cui farai riferimento in seguito.
Per piccole ampiezze di oscillazione, il periodo di un pendolo semplice di lunghezza $L$ è
\begin{equation}
  T = 2\pi\sqrt{\frac{L}{g}} .
  \label{eq:period}
\end{equation}
Elevando al quadrato l'equazione~\eqref{eq:period} si ottiene una retta passante per l'origine,
\begin{equation}
  T^{2} = \frac{4\pi^{2}}{g}\,L ,
  \label{eq:linear}
\end{equation}
per cui il grafico di $T^2$ in funzione di $L$ ha pendenza $m = 4\pi^2/g$. L'accelerazione di
gravità e la sua incertezza tipo si ricavano dalla pendenza e dalla sua incertezza $u(m)$ \parencite{taylor1997}:
\begin{equation}
  g = \frac{4\pi^{2}}{m}, \qquad u(g) = g\,\frac{u(m)}{m} .
  \label{eq:g}
\end{equation}
Il periodo si calcola dal tempo $t_{10}$ di dieci oscillazioni complete, $T = t_{10}/10$, e
l'incertezza del periodo al quadrato è $u(T^2) = 2T\,u(T)$, per propagazione delle
incertezze \parencite{jcgm2008}.

\section{Materiali e metodo}
\subsection*{Materiali}
\begin{itemize}
  \item Filo inestensibile e una sfera di acciaio da \qty{50}{\gram} come massa del pendolo.
  \item Sostegno con una pinza come punto di sospensione.
  \item Righello graduato, risoluzione \qty{1}{\milli\metre}.
  \item Cronometro digitale, risoluzione \qty{0.01}{\second}.
\end{itemize}

\subsection*{Procedimento}
\begin{enumerate}
  \item Fissare la lunghezza $L$, misurata dal punto di sospensione al centro della sfera.
  \item Spostare la sfera di un angolo minore di \qty{10}{\degree} e lasciarla andare senza spingerla.
  \item Misurare il tempo $t_{10}$ di dieci oscillazioni complete.
  \item Ripetere per otto lunghezze tra \qty{0.30}{\metre} e \qty{1.00}{\metre}.
\end{enumerate}
Il tempo di reazione dell'osservatore domina la misura del tempo, quindi si assume $u(t_{10}) = \qty{0.1}{\second}$,
da cui $u(T) = \qty{0.01}{\second}$.

\section{Risultati}
La tabella~\ref{tab:data} riporta le misure e la figura~\ref{fig:fit} mostra $T^2$ in funzione di $L$ insieme
al fit ai minimi quadrati. L'incertezza sulla lunghezza (\qty{1}{\milli\metre}) e le barre d'errore di
$T^2$ sono appena visibili a questa scala.

\begin{table}[htbp]
  \centering
  \setlength{\tabcolsep}{9pt}
  \caption{Lunghezza $L$, tempo $t_{10}$ di dieci oscillazioni, periodo $T$ e periodo al quadrato
    $T^2$ del pendolo.}
  \label{tab:data}
  \begin{tabular}{
      S[table-format=1.2]
      S[table-format=2.1]
      S[table-format=1.3]
      S[table-format=1.3(2)]
    }
    \toprule
    {$L$ (\unit{\metre})} & {$t_{10}$ (\unit{\second})} & {$T$ (\unit{\second})} & {$T^2$ (\unit{\second\squared})} \\
    \midrule
    0.30 & 11.0 & 1.100 & 1.210(22) \\
    0.40 & 12.8 & 1.280 & 1.638(26) \\
    0.50 & 14.2 & 1.420 & 2.016(28) \\
    0.60 & 15.5 & 1.550 & 2.403(31) \\
    0.70 & 16.7 & 1.670 & 2.789(33) \\
    0.80 & 17.9 & 1.790 & 3.204(36) \\
    0.90 & 19.2 & 1.920 & 3.686(38) \\
    1.00 & 20.1 & 2.010 & 4.040(40) \\
    \bottomrule
  \end{tabular}
\end{table}

\begin{figure}[htbp]
  \centering
  % Il grafico è disegnato con pgfplots, quindi non serve nessun file immagine. Per usare un'immagine:
  % \includegraphics[width=0.8\linewidth]{figure.png}
  \begin{tikzpicture}
    \begin{axis}[
      width=0.82\linewidth, height=6.5cm,
      xlabel={Lunghezza $L$ (\unit{\metre})},
      ylabel={$T^2$ (\unit{\second\squared})},
      xmin=0.2, xmax=1.1, ymin=0.5, ymax=4.5,
      grid=major, legend pos=north west,
    ]
      \addplot+[only marks, mark=*, error bars/.cd, y dir=both, y explicit]
        table[x=L, y=T2, y error=eT2, row sep=\\] {
          L    T2      eT2   \\
          0.30 1.2100  0.022 \\
          0.40 1.6384  0.026 \\
          0.50 2.0164  0.028 \\
          0.60 2.4025  0.031 \\
          0.70 2.7889  0.033 \\
          0.80 3.2041  0.036 \\
          0.90 3.6864  0.038 \\
          1.00 4.0401  0.040 \\
        };
      \addplot[thick, domain=0.2:1.1, samples=2] {4.0476*x - 0.0076};
      \legend{Misure, Fit ai minimi quadrati}
    \end{axis}
  \end{tikzpicture}
  \caption{Periodo al quadrato in funzione della lunghezza. La retta è il fit ai minimi quadrati
    $T^2 = mL + b$.}
  \label{fig:fit}
\end{figure}

Il fit fornisce una pendenza $m = \qty{4.05(5)}{\second\squared\per\metre}$ e un'intercetta
$b = \qty{-0.01(3)}{\second\squared}$, compatibile con zero come previsto dall'equazione~\eqref{eq:linear}. Il
coefficiente di determinazione è $r^2 = 0{,}999$. Dall'equazione~\eqref{eq:g},
\begin{equation}
  g = \frac{4\pi^2}{\qty{4.05}{\second\squared\per\metre}}
    = \qty{9.75(12)}{\metre\per\second\squared}.
\end{equation}

\section{Discussione}
Il risultato è in accordo con il valore accettato $g = \qty{9.81}{\metre\per\second\squared}$
\parencite{halliday2018}: la differenza di \qty{0.06}{\metre\per\second\squared} è la metà
dell'incertezza tipo, e l'incertezza relativa della misura è dell'\qty{1.2}{\percent}.

La principale fonte di incertezza è il tempo di reazione nell'avviare e fermare il cronometro. Anche
l'ampiezza influisce: l'equazione~\eqref{eq:period} è valida solo per piccoli angoli, e un'ampiezza di
\qty{8}{\degree} allunga il periodo di circa $\theta_0^2/16 \approx \qty{0.12}{\percent}$, il che
porta a sottostimare $g$ di circa lo \qty{0.2}{\percent}. Ciò è coerente con il fatto che il nostro valore risulti un po'
al di sotto di quello accettato. Misurare più oscillazioni o usare una fotocellula ridurrebbe l'incertezza sul tempo; inoltre,
sono stati trascurati la massa del filo e le dimensioni della sfera.

\section{Conclusioni}
Il periodo del pendolo soddisfa $T^2 \propto L$, e il fit lineare fornisce
$g = \qty{9.75(12)}{\metre\per\second\squared}$, compatibile con il valore accettato. Il metodo è
semplice e la sua incertezza è dominata dalla misura del tempo, che si potrebbe migliorare con una
cronometrazione automatica.

\printbibliography[title={Bibliografia}]

\end{document}